

数据结构 —— FloydWarshall算法
创始人
2025-01-15 03:08:44
0次
数据结构 —— FloydWarshall算法
- FloydWarshall算法
- 三种最短路径算法比较
- 1. Dijkstra算法
- 2. Bellman-Ford算法
- 3. Floyd-Warshall算法
- 总结
我们之前介绍的两种最短路径算法都是单源最短路径,就是我们要指定一个起点来寻找最短路径,而我们今天介绍的FloydWarshall算法,可以不指定源点,找到最短路径:
FloydWarshall算法
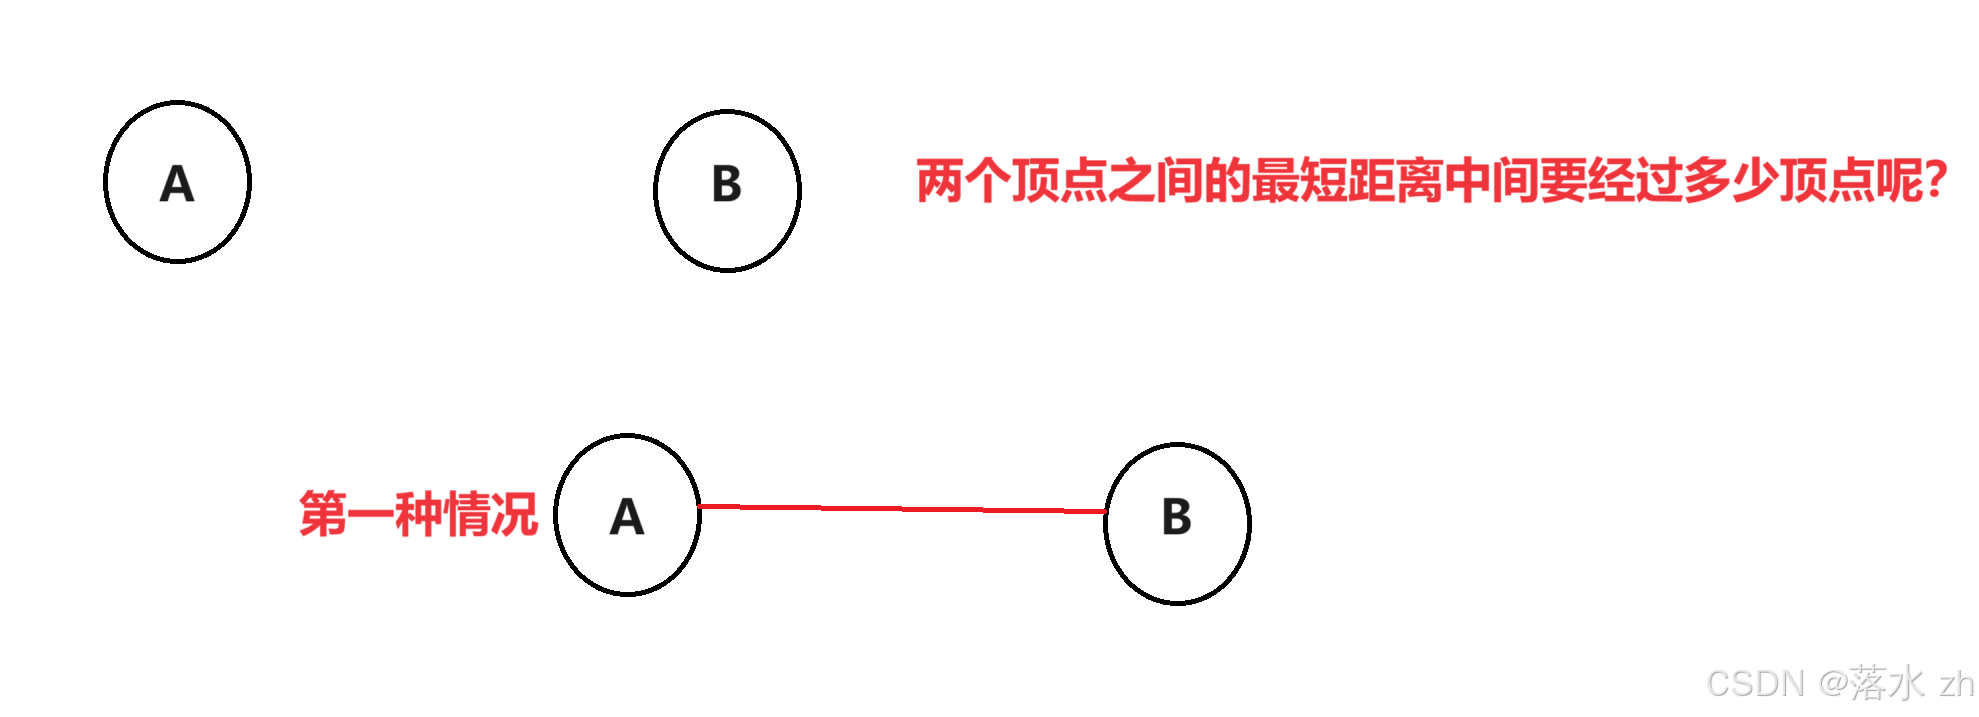
在介绍FloydWarshall算法之前,我们先来想一个问题,就是:最短路径要经过多少顶点呢? 第一种情况他俩之间就是最短距离:
第二种,中间经过了许多结点: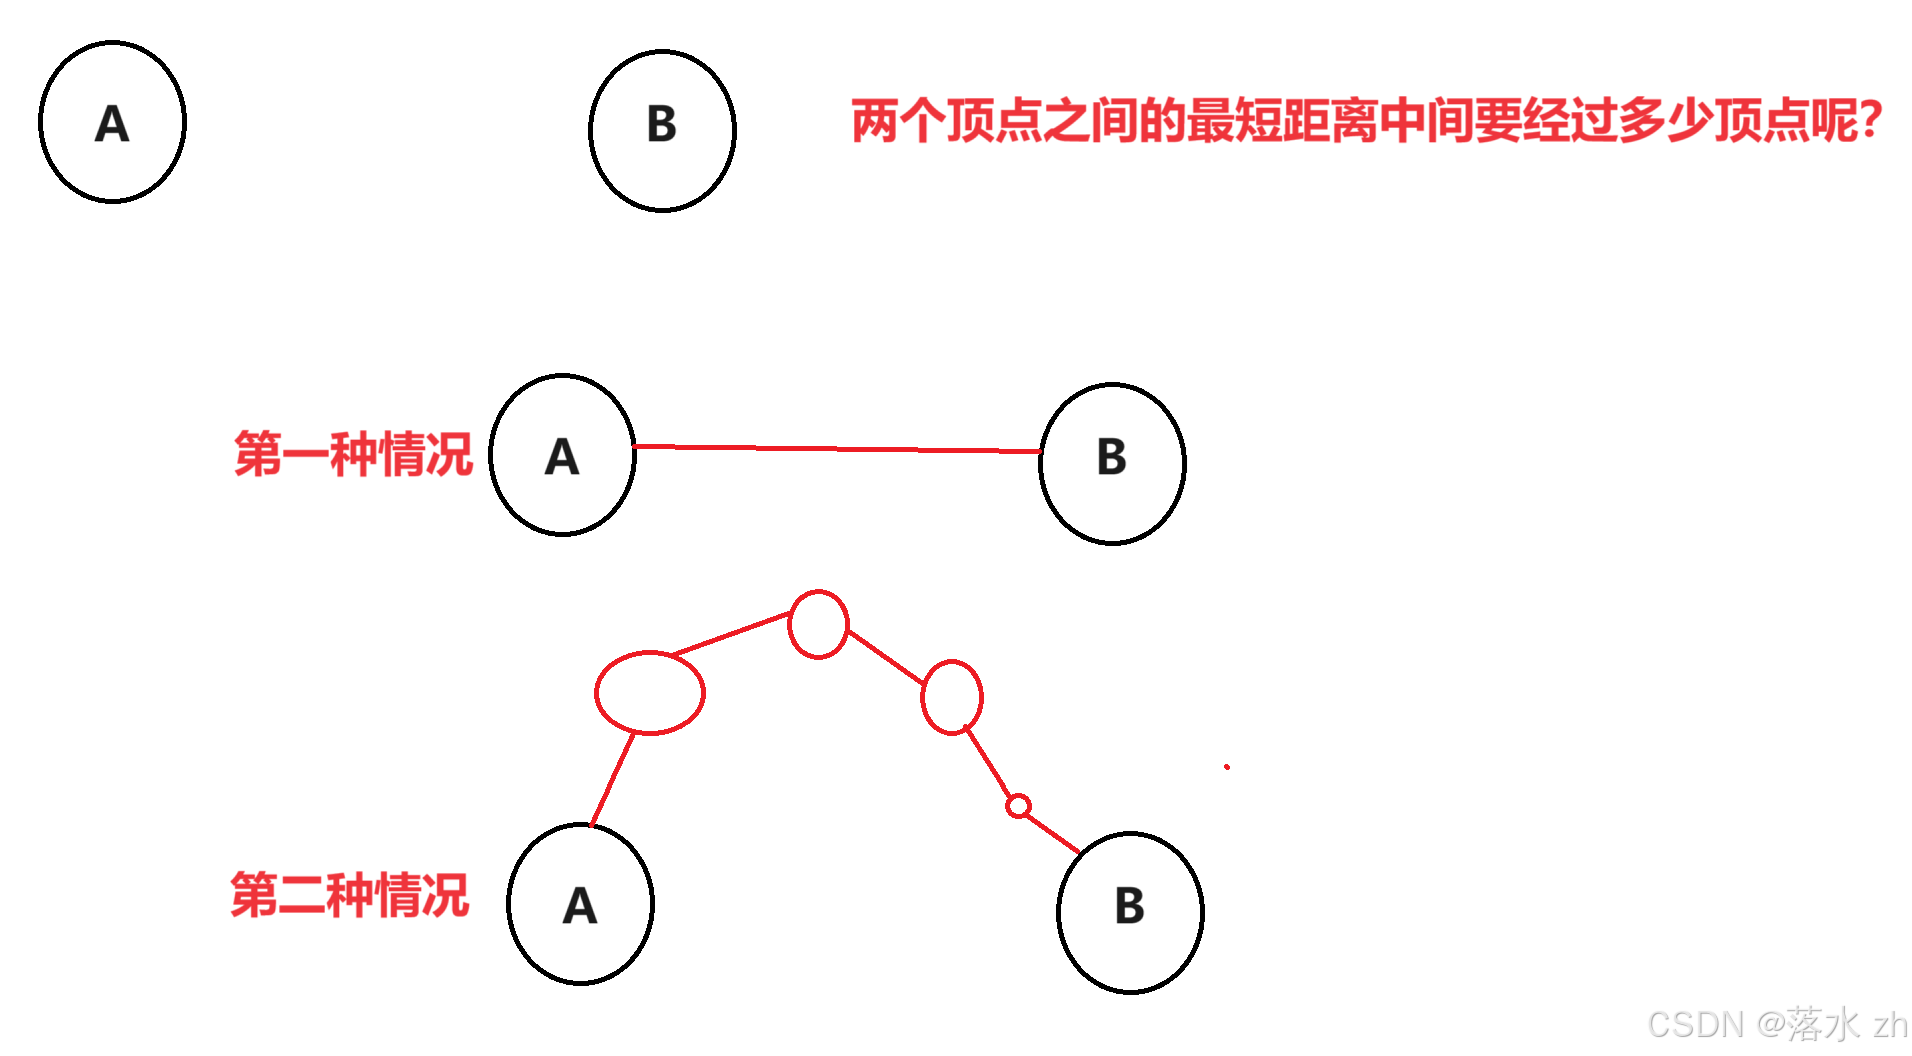
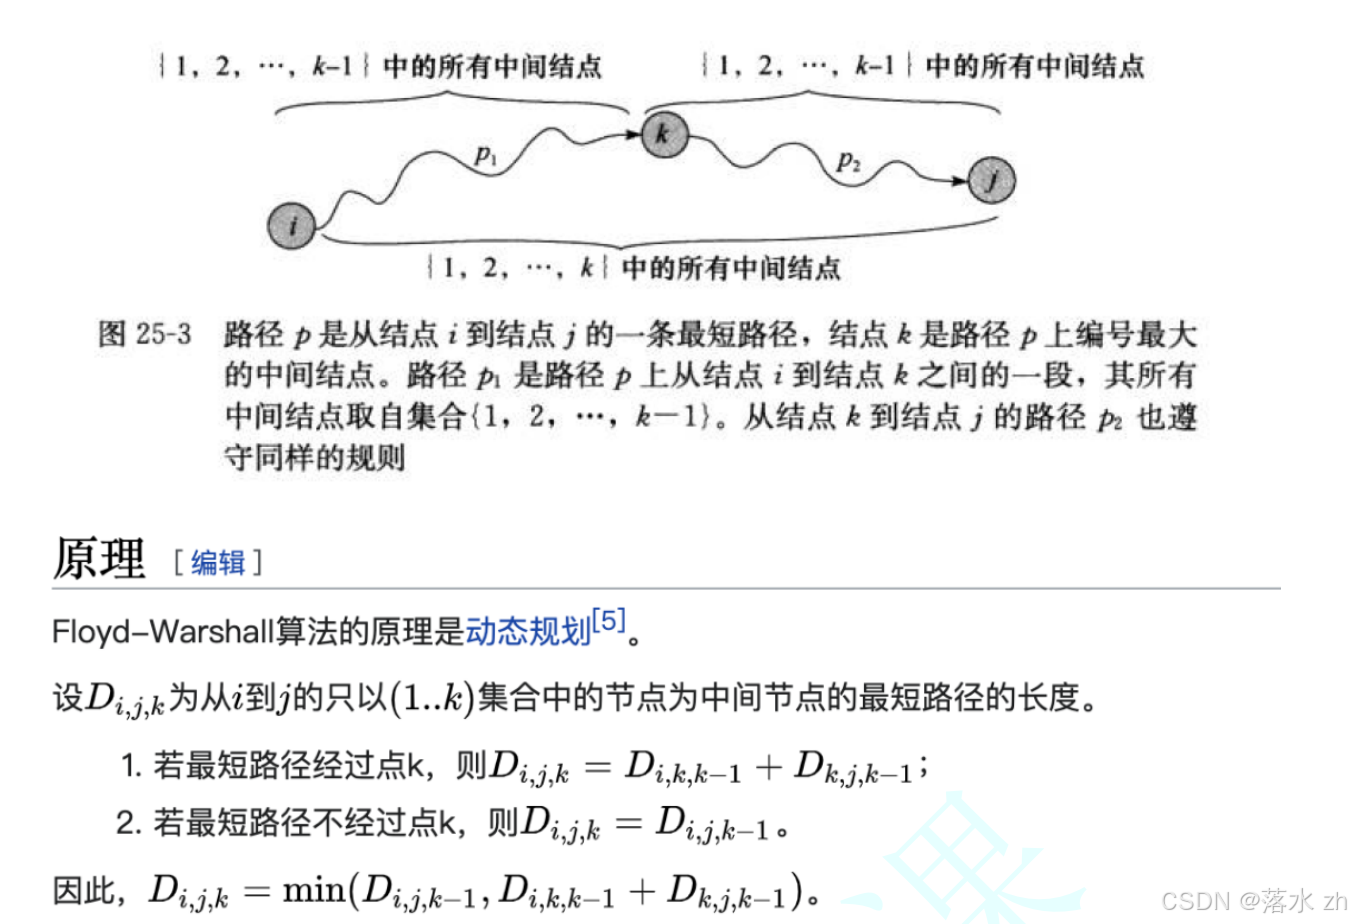
Floyd-Warshall算法是一种在有向图中寻找所有顶点对之间的最短路径的算法。它可以在图中包含负权边的情况下工作,但是图中不能包含负权循环。
以下是Floyd-Warshall算法的基本步骤:
- 初始化:创建一个n×n的距离矩阵D,其中D[i][j]表示从顶点i到顶点j的最短路径的长度。如果(i,j)之间没有直接的边,则D[i][j]设置为无穷大。对于所有的顶点i,D[i][i]=0。
- 对于每一个中间顶点k,更新距离矩阵D。具体来说,对于每一对顶点(i, j),如果D[i][j] > D[i][k] + D[k][j],则更新D[i][j]为D[i][k] + D[k][j]。这相当于检查是否可以通过k作为中间顶点来获得从i到j的更短路径。
- 重复步骤2,直到所有可能的中间顶点都被考虑过。
- 最后,距离矩阵D中的每个元素D[i][j]将包含从顶点i到顶点j的最短路径的长度。
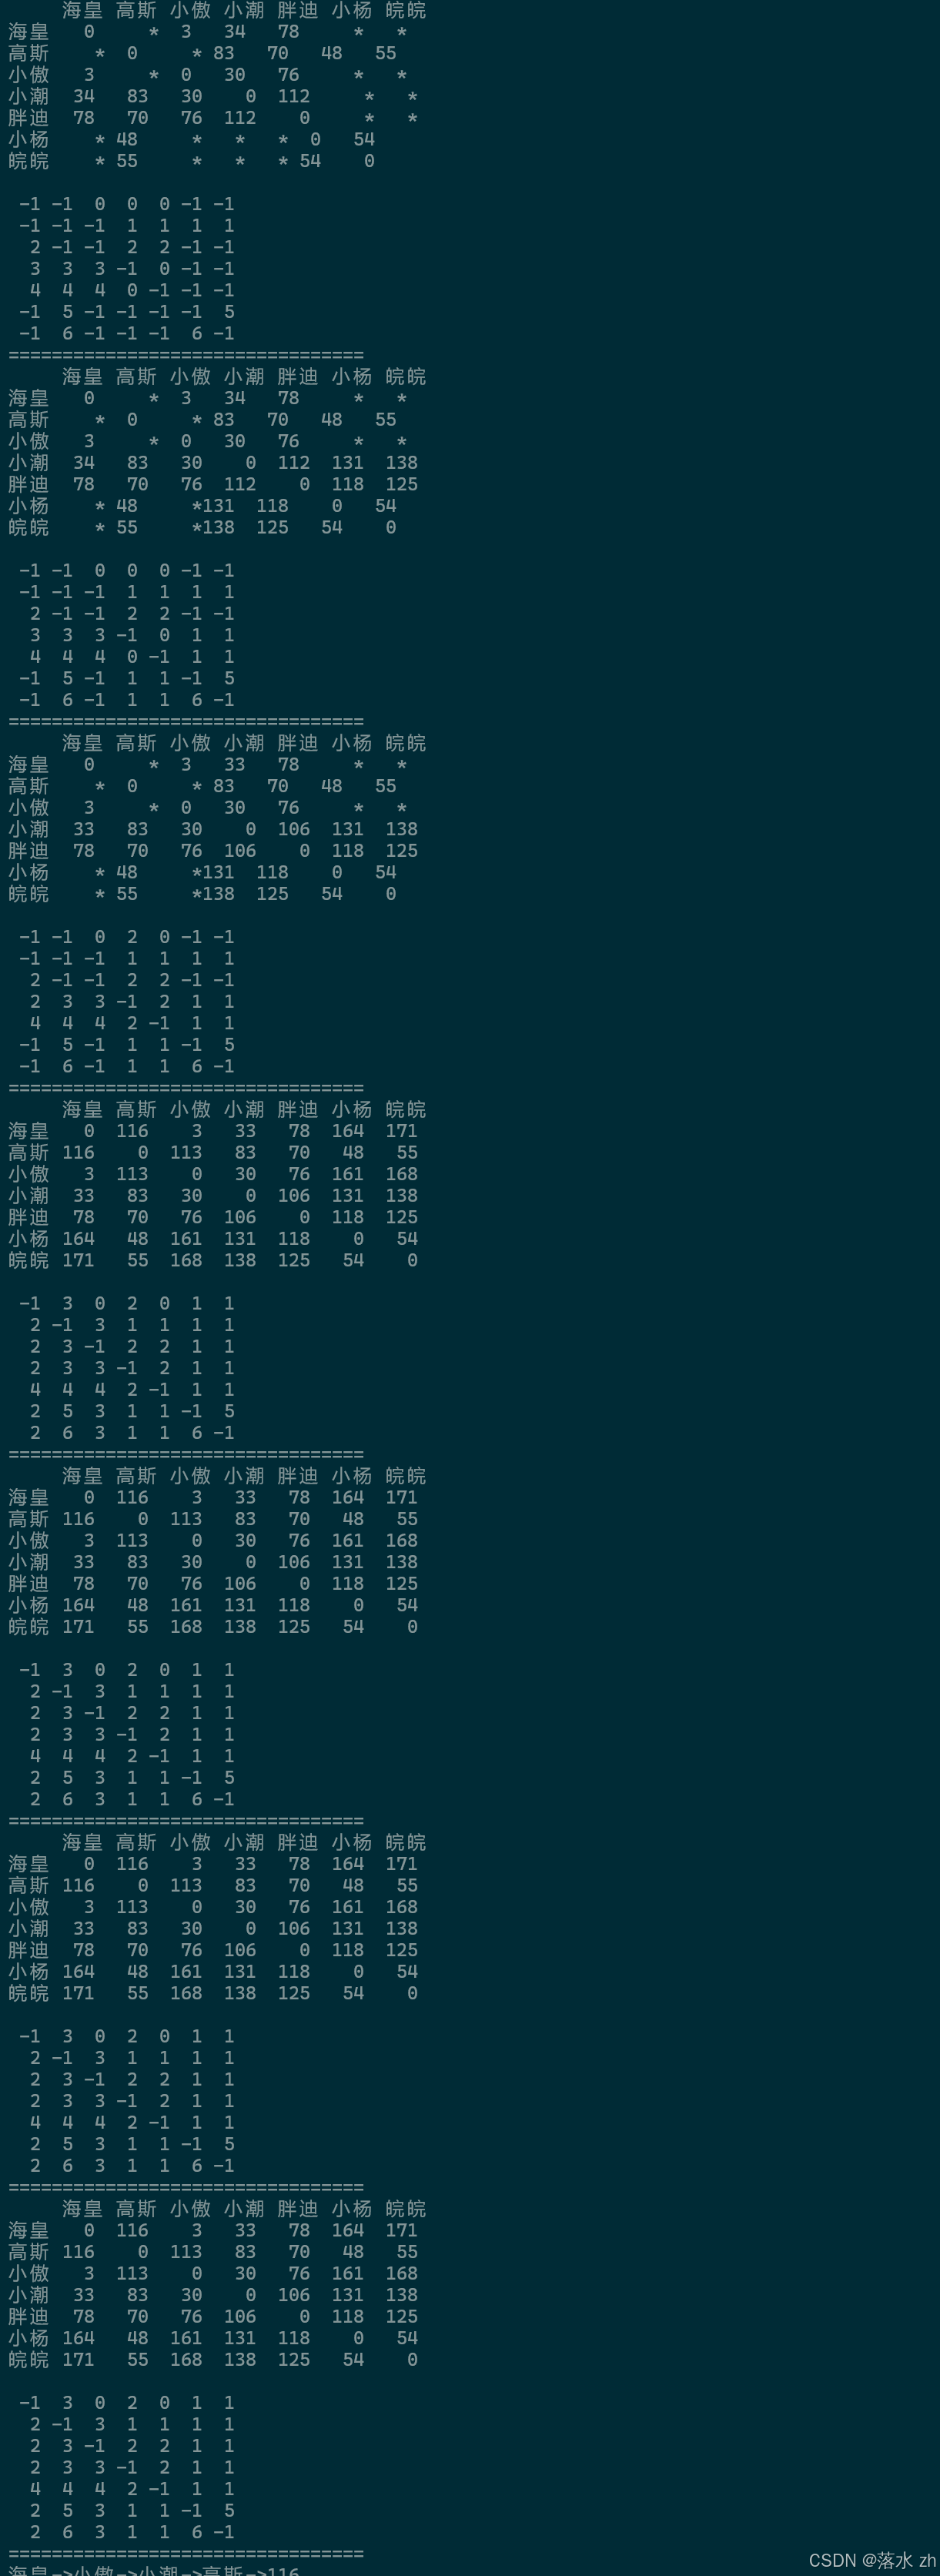
void FloydWarshall(vector>& vvDest, vector>& vvParentpath) { // 调整vvDest和vvParentpath的大小与顶点数量一致 vvDest.resize(_vertex.size()); vvParentpath.resize(_vertex.size()); // 初始化距离矩阵为最大权重(表示不可达) // 初始化前驱节点矩阵为-1(表示无前驱节点) for (size_t i = 0; i < _vertex.size(); i++) { vvDest[i].resize(_vertex.size(), MAX_W); vvParentpath[i].resize(_vertex.size(), -1); } // 初始化距离矩阵和前驱节点矩阵 // 如果两个顶点间存在直接连接,则设置距离矩阵的相应位置为该连接的权重 // 并且设置前驱节点为当前顶点 for (size_t i = 0; i < _vertex.size(); i++) { for (size_t j = 0; j < _vertex.size(); j++) { // 同一顶点到自身的距离为0,前驱节点为-1 if (i == j) { vvDest[i][j] = 0; vvParentpath[i][j] = -1; } // 如果两顶点之间有直接连接,并且权重不是最大权重(即可达) if (_matrix[i][j] != MAX_W) { vvDest[i][j] = _matrix[i][j]; vvParentpath[i][j] = i; } else { // 如果两顶点之间不可达,前驱节点为-1 vvParentpath[i][j] = -1; } } } // 这里是核心部分,遍历所有顶点作为中间顶点,以检查是否存在更短路径 for (size_t k = 0; k < _vertex.size(); k++) { for (size_t i = 0; i < _vertex.size(); i++) { for (size_t j = 0; j < _vertex.size(); j++) { // 如果存在通过顶点k作为中间顶点的更短路径,则更新距离和前驱节点 if (vvDest[i][k] != MAX_W && vvDest[k][j] != MAX_W && vvDest[i][k] + vvDest[k][j] < vvDest[i][j]) { vvDest[i][j] = vvDest[i][k] + vvDest[k][j]; vvParentpath[i][j] = vvParentpath[k][j]; } } } // 打印每次迭代后的距离矩阵和前驱节点矩阵(可选) //打印权值和路径矩阵观察数据 //cout << " "; //for (size_t i = 0; i < _vertex.size(); i++) //{ // cout << _vertex[i] << " "; //} //cout << endl; for (size_t i = 0; i < _vertex.size(); ++i) { cout << _vertex[i] << " "; for (size_t j = 0; j < _vertex.size(); ++j) { if (vvDest[i][j] == MAX_W) { //cout << "*" << " "; printf("%3c", '*'); } else { //cout << vvDest[i][j] << " "; printf("%3d", vvDest[i][j]); } } cout << endl; } cout << endl; for (size_t i = 0; i < _vertex.size(); ++i) { for (size_t j = 0; j < _vertex.size(); ++j) { //cout << vvParentPath[i][j] << " "; printf("%3d", vvParentpath[i][j]); } cout << endl; } cout << "=================================" << endl; } } } 我们构建这样的图: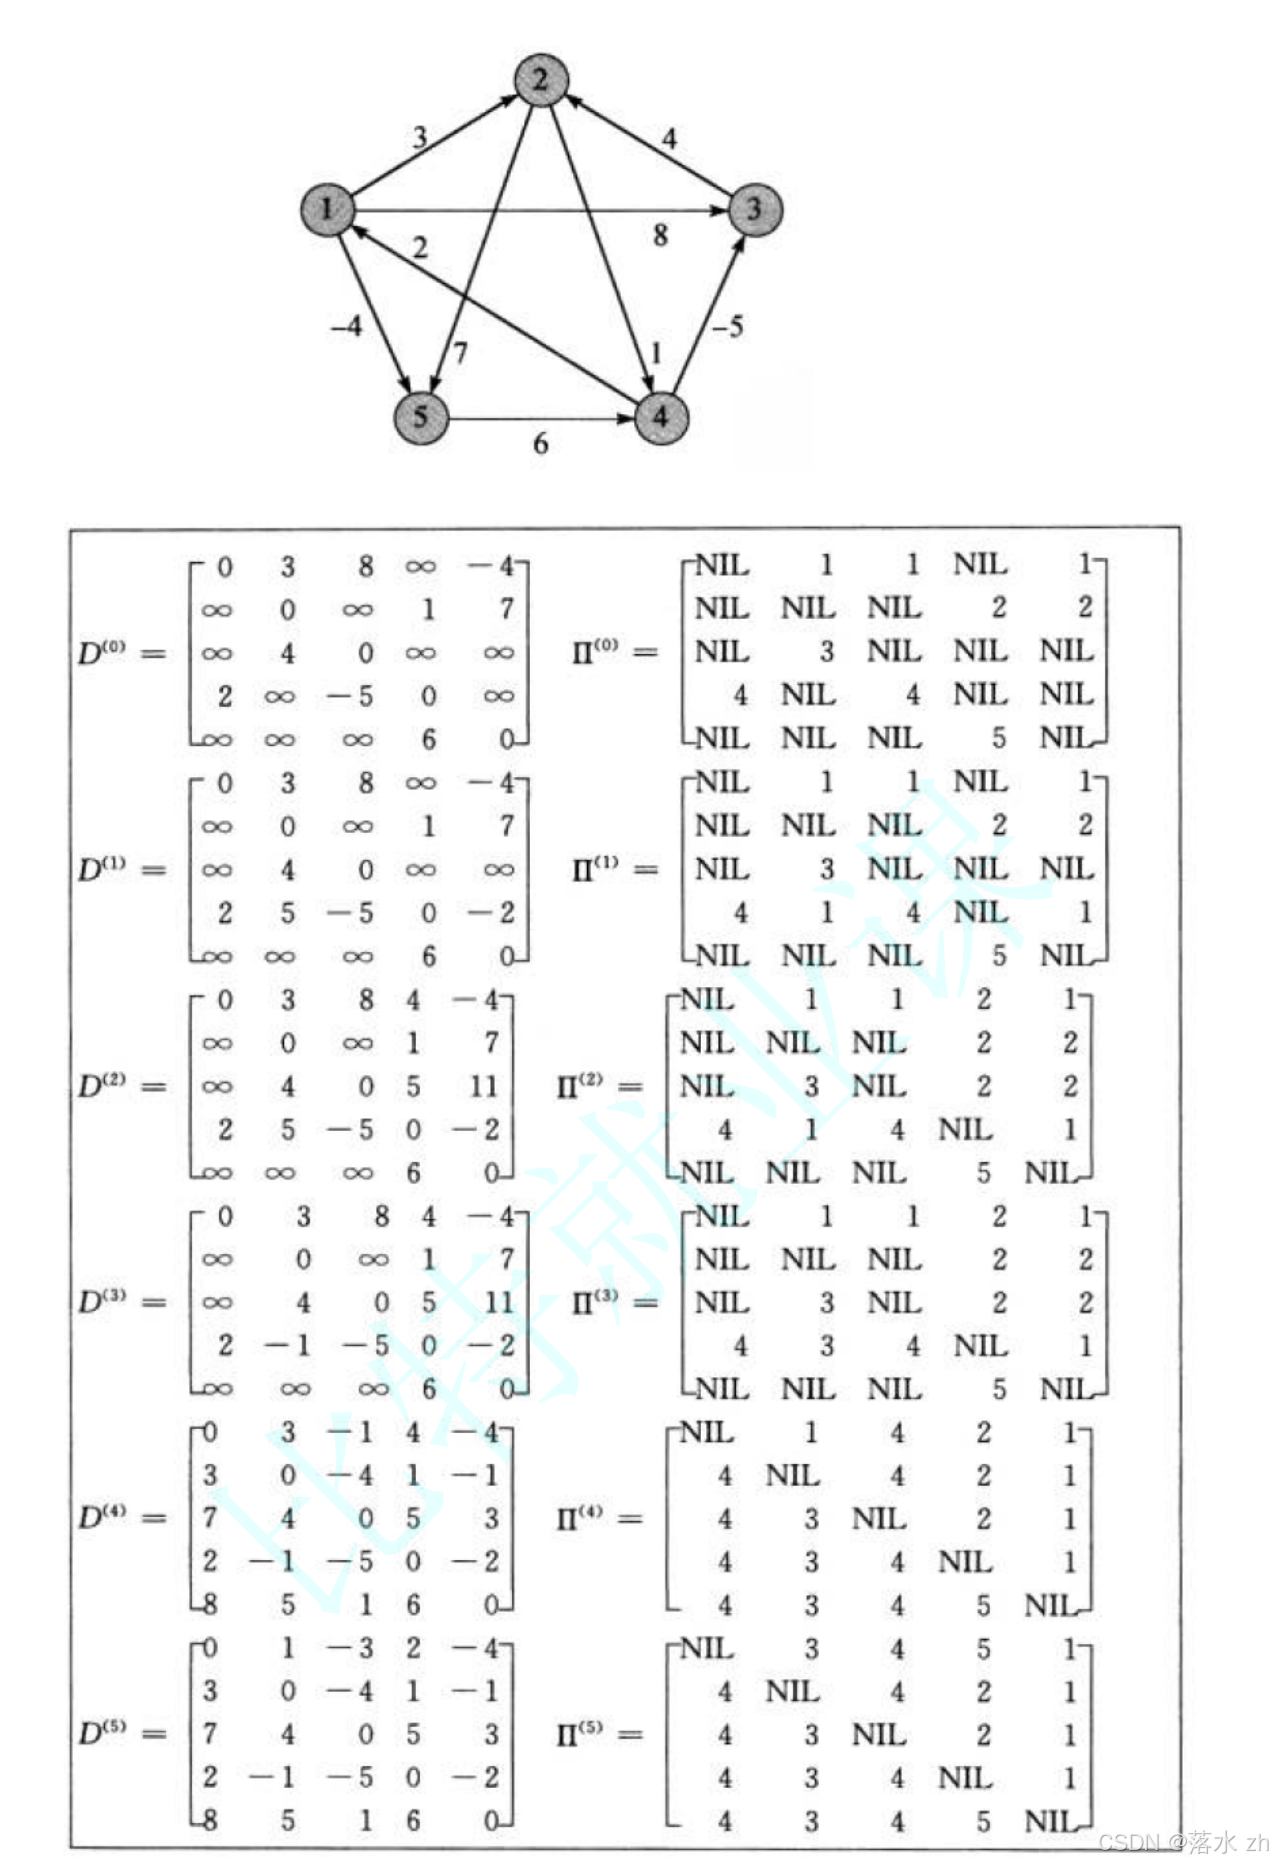
void TestFloydWarshall() { const char* str = "12345"; Graph g(str, strlen(str)); g.AddEdge('1', '2', 3); g.AddEdge('1', '3', 8); g.AddEdge('1', '5', -4); g.AddEdge('2', '4', 1); g.AddEdge('2', '5', 7); g.AddEdge('3', '2', 4); g.AddEdge('4', '1', 2); g.AddEdge('4', '3', -5); g.AddEdge('5', '4', 6); vector> vvDist; vector> vvParentPath; g.FloydWarshall(vvDist, vvParentPath); } 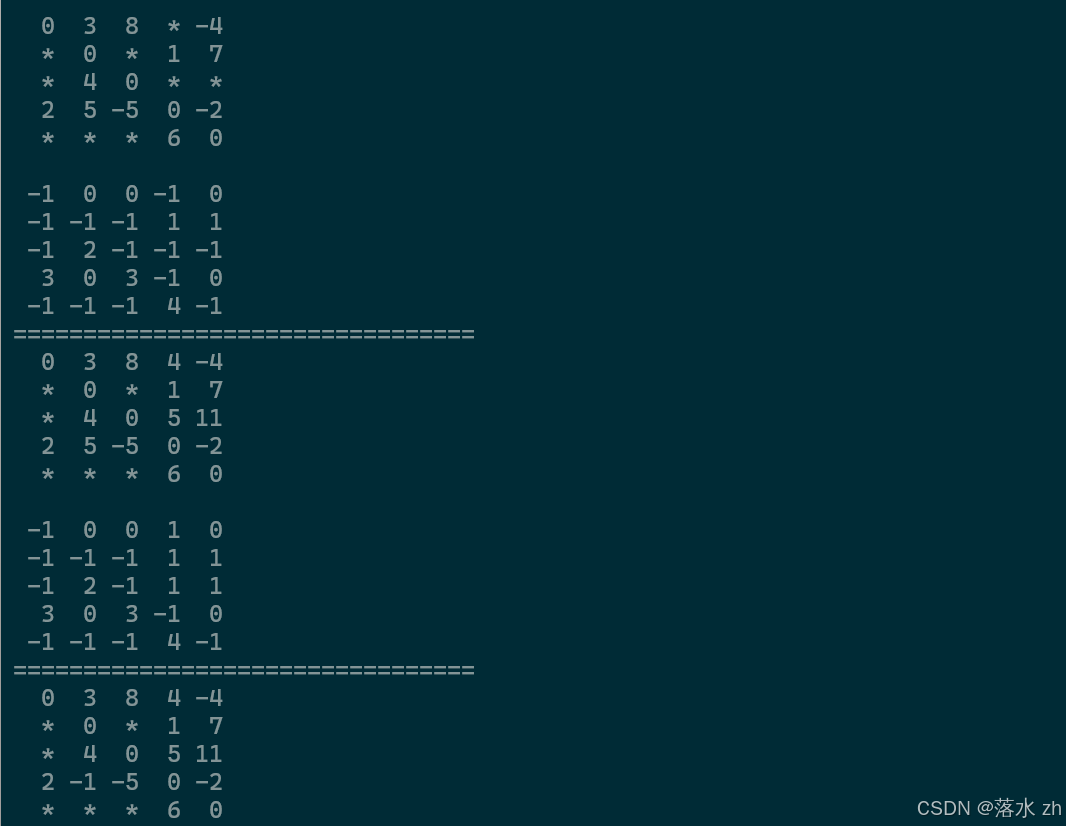
大家可以对应一下上面的图,这里注意一下,我们的路径的数组存储的是下标,所以每组的第二个图比上图中的数值小1,这是正常的。
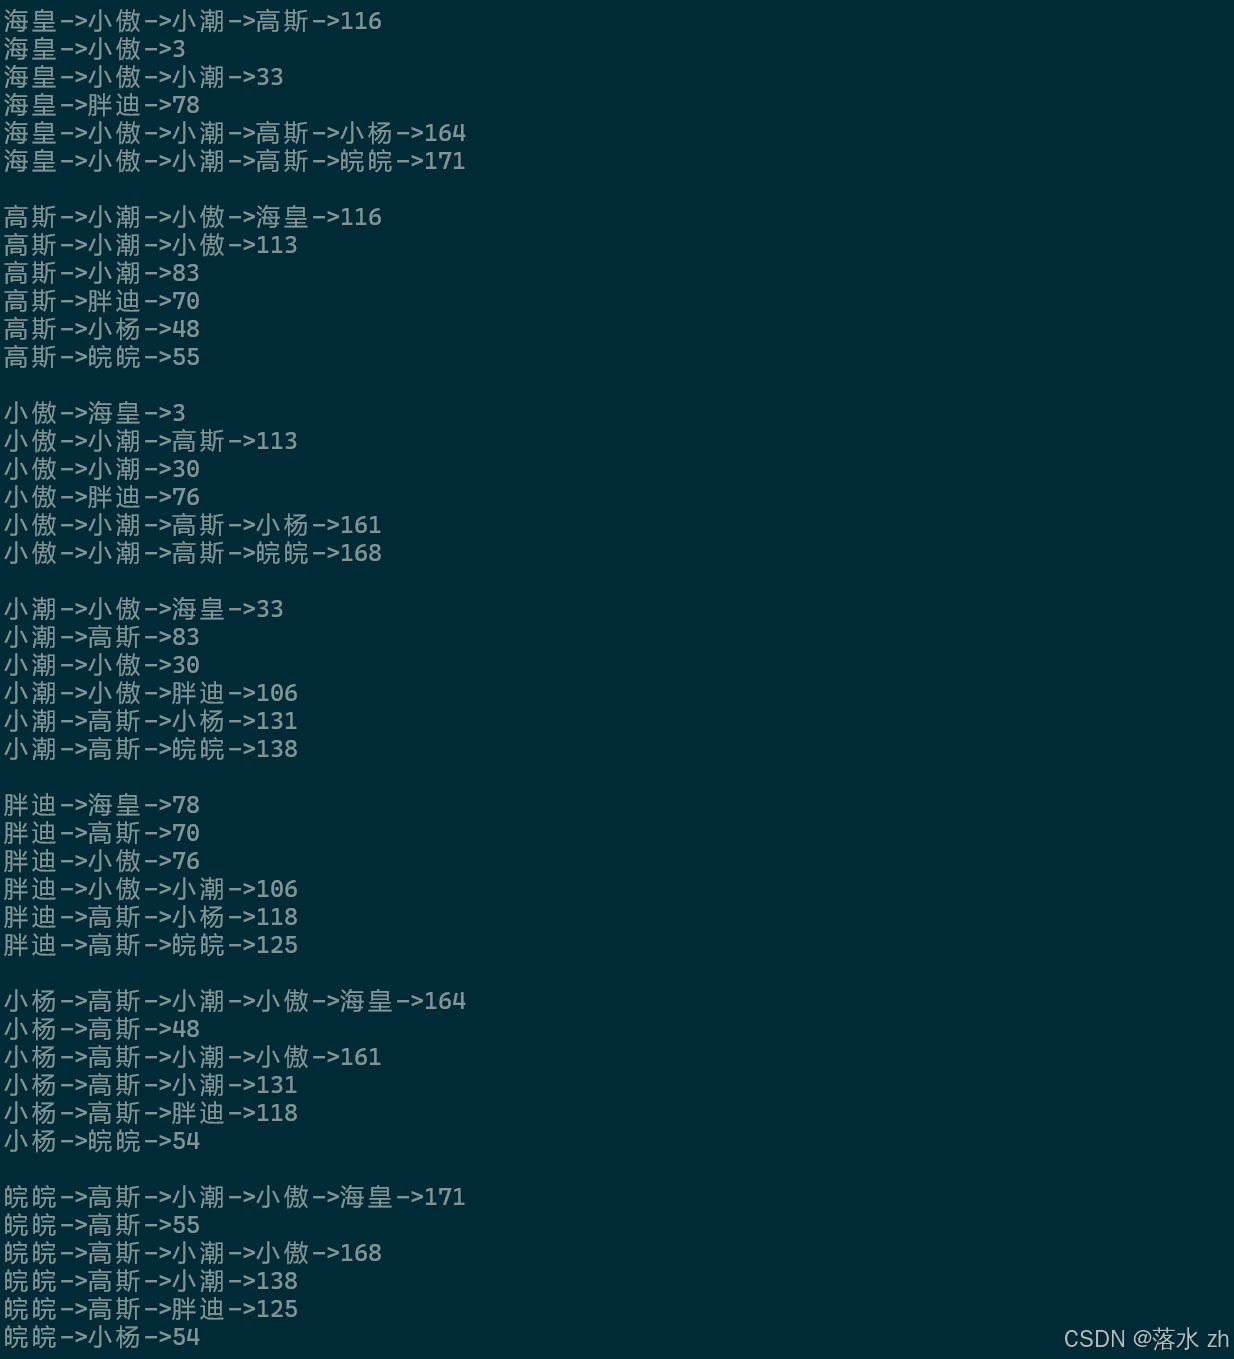
我们可以把每个结点到其他结点的最短路径打印出来:
void TestFloydWarshall() { const char* str = "12345"; Graph g(str, strlen(str)); g.AddEdge('1', '2', 3); g.AddEdge('1', '3', 8); g.AddEdge('1', '5', -4); g.AddEdge('2', '4', 1); g.AddEdge('2', '5', 7); g.AddEdge('3', '2', 4); g.AddEdge('4', '1', 2); g.AddEdge('4', '3', -5); g.AddEdge('5', '4', 6); vector> vvDist; vector> vvParentPath; g.FloydWarshall(vvDist, vvParentPath); // 打印任意两点之间的最短路径 for (size_t i = 0; i < strlen(str); ++i) { g.PrintShortestPath(str[i], vvDist[i], vvParentPath[i]); cout << endl; } } 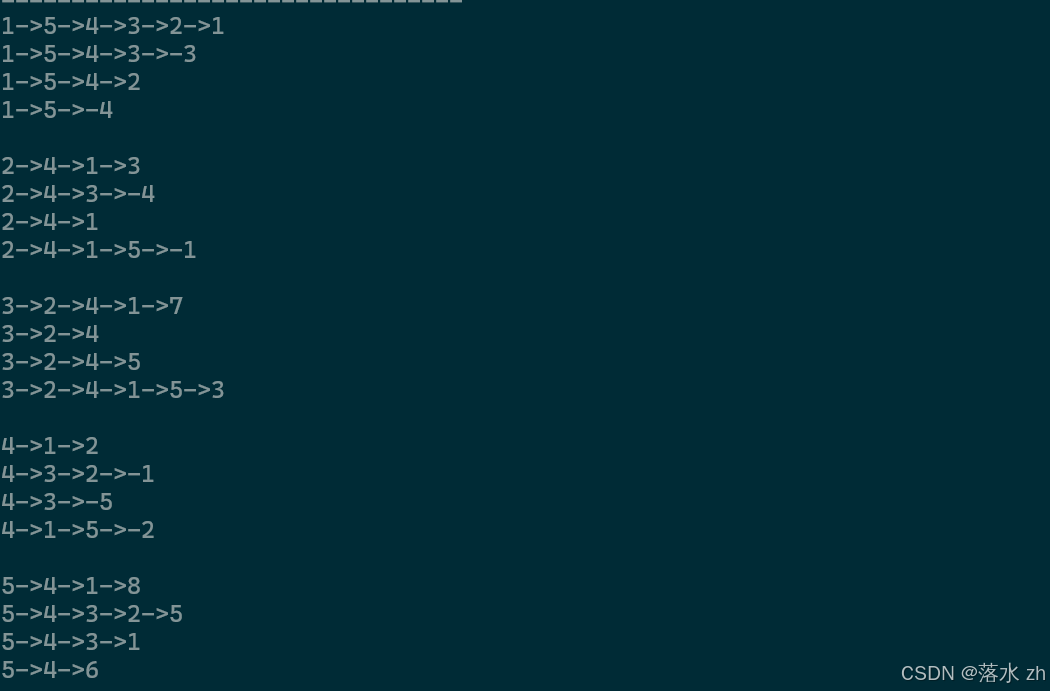
我们也可以把之前小潮的图拿出来测测: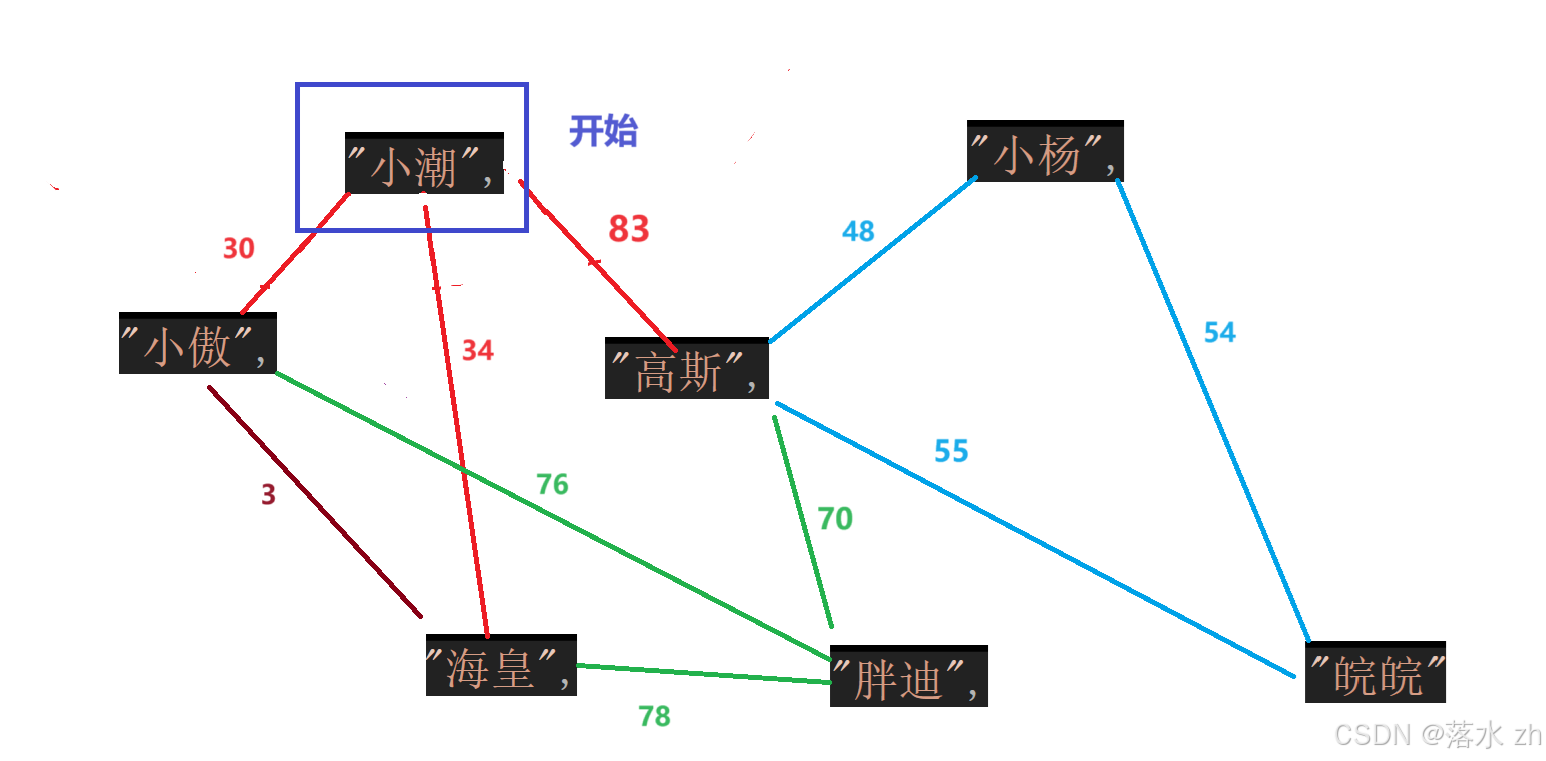
三种最短路径算法比较
在图论中,寻找最短路径是常见的问题,有多种算法可以解决这个问题,包括Dijkstra算法、Bellman-Ford算法和Floyd-Warshall算法。下面是对这三种算法的比较:
1. Dijkstra算法
适用场景:适用于没有负权边的加权图,无论是有向还是无向图。
优点:
- 时间复杂度较低,使用优先队列优化后的时间复杂度为O((V+E)logV)。
- 算法简单,易于理解和实现。
缺点:
- 不能处理含有负权边的图。
2. Bellman-Ford算法
适用场景:适用于任何加权图,包括含有负权边的图,但不能有负权回路。
优点:
- 可以检测并报告图中是否存在负权回路。
- 对于稀疏图,性能优于Floyd-Warshall算法。
缺点:
- 时间复杂度较高,为O(VE),当E较大时效率低。
- 每次迭代都需要更新所有边,即使某些边的最短路径已经确定。
3. Floyd-Warshall算法
适用场景:适用于任何加权图,包括含有负权边的图,但不能有负权回路。特别适合于求解所有顶点对之间的最短路径问题。
优点:
- 可以一次计算出所有顶点对的最短路径。
- 算法简洁,易于理解。
缺点:
- 时间复杂度高,为O(V^3),对于大规模图的计算效率低下。
- 需要额外的空间来存储中间结果,空间复杂度为O(V^2)。
总结
- 如果只需要求解单源最短路径问题,且图中没有负权边,Dijkstra算法是首选。
- 如果图中可能含有负权边,但没有负权回路,Bellman-Ford算法更为适用。
- 当需要求解所有顶点对之间的最短路径时,Floyd-Warshall算法是最直接的选择,尽管它的时间和空间复杂度较高。
选择哪种算法取决于具体的问题背景和图的特性。
相关内容
热门资讯
实测交流透视挂!宝玛大厅ai智...
实测交流透视挂!宝玛大厅ai智能透视挂教程,宝玛大厅破解软件经验(本来有挂辅助)1、每一步都需要思考...
总算了解辅助器!朱雀吴江三缺一...
总算了解辅助器!朱雀吴江三缺一ai智能透视辅助挂技巧,朱雀吴江三缺一好像是有挂(有辅助挂细节)朱雀吴...
今日公布透视!九五至尊大厅ai...
今日公布透视!九五至尊大厅ai智能透视插件,九五至尊大厅有没有透视挂窍门(切实有挂技术)1、在九五至...
玩家必看科普开挂!聚闲麻将ai...
玩家必看科普开挂!聚闲麻将ai智能透视辅助挂软件,聚闲麻将总是真的有挂(有辅助挂方式)聚闲麻将能透视...
据报道开挂!旅游娱乐ai智能开...
据报道开挂!旅游娱乐ai智能开挂工具,旅游娱乐辅助工具演示(一直有挂教学)1、全新机制【旅游娱乐ai...
一分钟揭秘开挂!决胜朋来麻将a...
一分钟揭秘开挂!决胜朋来麻将ai智能透视辅助挂教程,决胜朋来麻将真是真的是有挂(有辅助挂总结)1、首...
如何分辨真伪透视!红牛ai智能...
如何分辨真伪透视!红牛ai智能透视攻略,红牛是不是有挂经验(真是有挂技术)1、操作简单,无需红牛手机...
2分钟细说辅助器!江湖大庆麻将...
2分钟细说辅助器!江湖大庆麻将ai智能透视辅助挂攻略,江湖大庆麻将竟然是真的有挂(有辅助挂头条)1、...
总算清楚透视挂!老夫子厅ai智...
总算清楚透视挂!老夫子厅ai智能透视挂技巧,老夫子厅怎么开挂课程(好像发现有挂)老夫子厅破解侠是真的...
解密关于辅助!菜鸟麻将ai智能...
解密关于辅助!菜鸟麻将ai智能透视辅助挂脚本,菜鸟麻将总是存在有挂(有辅助挂存在)1、用户打开应用后...